Une main qui regarde avant de saisir
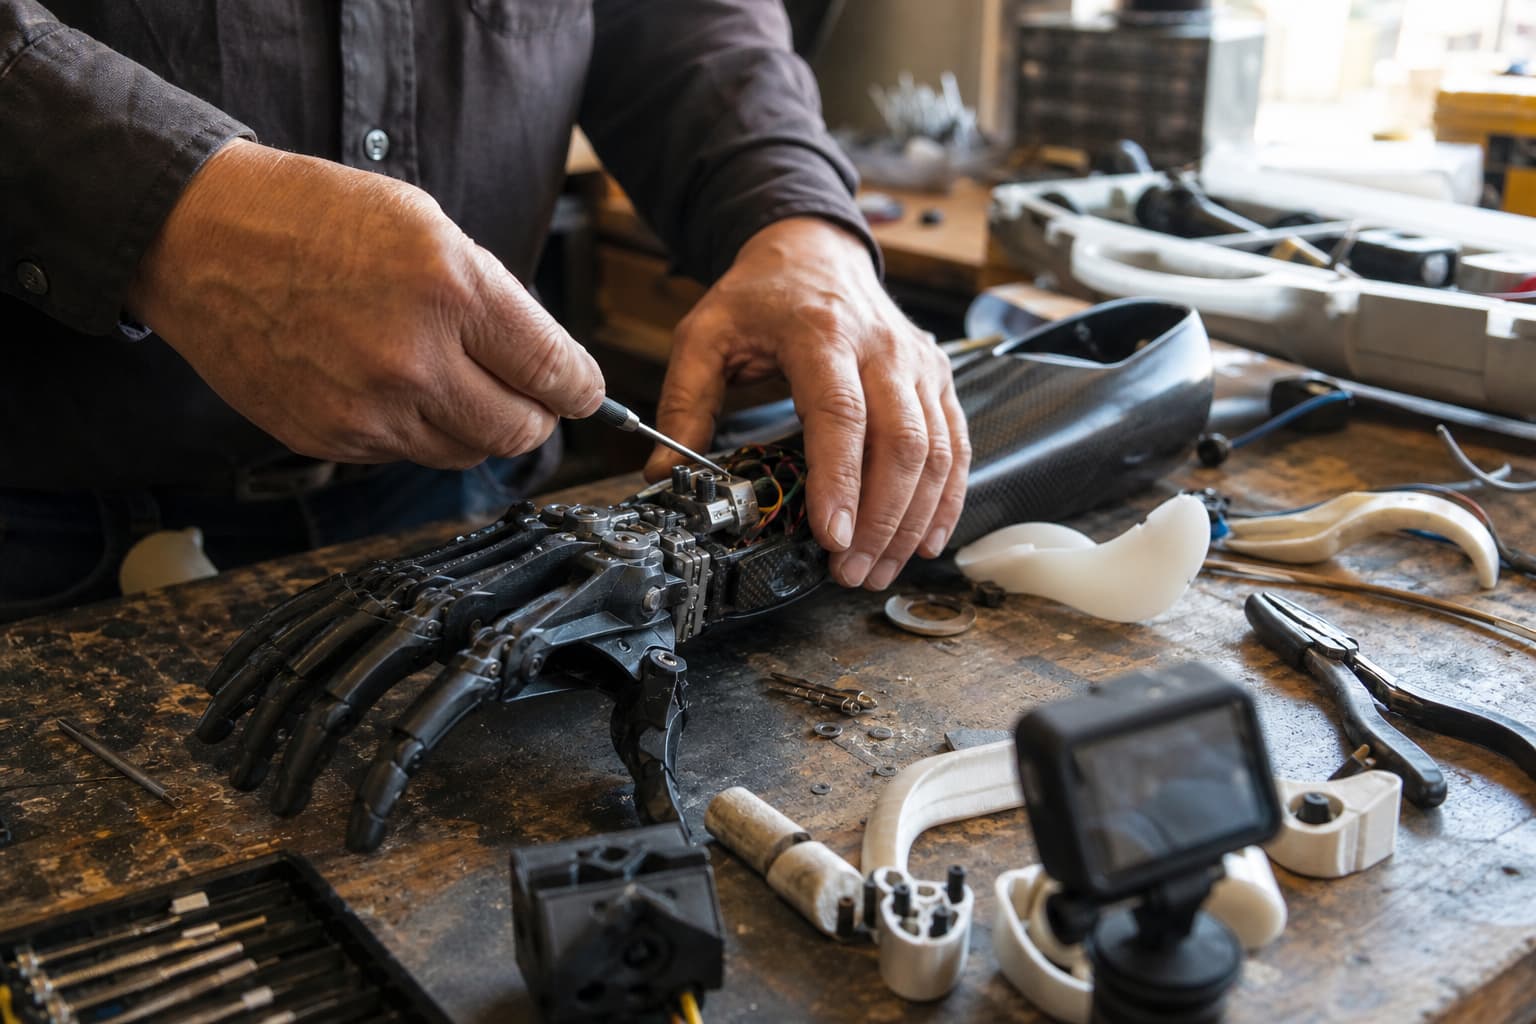
La jeune pousse torontoise smartARM développe un prototype de bras bionique capable d’observer un objet et de sélectionner automatiquement une prise. Présenté par Meta le 16 septembre, le système combine une caméra logée dans la paume, une main à plusieurs doigts articulés et un logiciel de reconnaissance visuelle. Selon Meta, cette approche vise à remplacer une étape fréquente avec certaines prothèses de membre supérieur : le passage manuel d’un mode de préhension à un autre. Prendre un verre, puis une cuillère, peut demander des commandes distinctes. Le prototype cherche plutôt à reconnaître l’objet approché et à choisir lui-même la configuration de la main. Il s’agit bien d’une expérimentation technologique, et non de la preuve qu’un produit médical prêt à être largement prescrit vient d’arriver. smartARM indique que son appareil est actuellement offert en version bêta au Canada. L’entreprise n’a pas encore publié son prix ni ses spécifications complètes, deux éléments essentiels pour juger de son accessibilité réelle.
DINOv2 sert de couche de perception
Le lien avec l’intelligence artificielle est direct : smartARM utilise DINOv2, un modèle de vision développé par Meta, afin d’extraire les caractéristiques visuelles des objets. Plutôt que d’associer uniquement une image à une étiquette rigide, ce type de modèle produit une représentation numérique pouvant servir à comparer des formes, des parties et des contextes visuels. Meta affirme que le prototype peut apprendre à reconnaître un nouvel objet à partir de quelques photos de référence. Une fois celui-ci repéré par la caméra, le logiciel de smartARM lui associe une prise. L’entreprise décrit donc une chaîne concrète : voir l’objet, déterminer sa catégorie ou sa similarité avec des exemples connus, puis commander les doigts. Meta avait publié DINOv2 en 2023 comme modèle de vision à apprentissage autosupervisé et l’avait ensuite rendu disponible sous licence Apache 2.0. Son intégration par smartARM illustre un changement important : des modèles généraux, conçus initialement comme fondations logicielles, commencent à devenir des composantes de dispositifs physiques spécialisés.
Les lunettes ajoutent un second point de vue
smartARM expérimente aussi les lunettes d’IA de Meta comme complément facultatif. La caméra de la paume voit ce qui se trouve près de la main, tandis que les lunettes fournissent une perspective correspondant davantage au regard de la personne. Selon Meta, cette seconde vue pourrait ajouter du contexte lorsque plusieurs objets se trouvent dans la scène ou lorsque la cible est partiellement masquée. L’utilisateur pourrait également photographier de nouveaux objets avec une application mobile afin de personnaliser son répertoire. Le site de smartARM affirme que son système reconnaît actuellement plus de 365 objets usuels et annonce une autonomie prévue de 12 à 16 heures selon l’activité. Ces données proviennent toutefois de l’entreprise et ne constituent pas une évaluation indépendante. La multiplication des caméras soulève aussi des questions pratiques : que se passe-t-il sous un éclairage faible, devant un objet transparent ou dans un environnement encombré? La qualité d’une prothèse pilotée par vision dépendra autant de la gestion de ces situations difficiles que de ses démonstrations réussies.
Ce qui reste à mesurer avant un usage courant
Meta soutient que la reconnaissance de nouveaux objets, auparavant susceptible de demander des semaines de préparation, pourrait devenir presque immédiate avec quelques images. Cette affirmation décrit le processus d’adaptation du logiciel, pas nécessairement le temps total requis pour ajuster une prothèse à une personne, apprendre à l’utiliser ou valider son fonctionnement dans la vie quotidienne. Des essais indépendants devront notamment mesurer le taux de bonnes prises, les erreurs de classification, la vitesse de réaction, la résistance aux variations d’angle et la capacité à éviter d’endommager un objet fragile. Une tasse vide, un verre plein et un contenant glissant peuvent se ressembler visuellement tout en exigeant des forces différentes. La sécurité ne dépend donc pas seulement de la reconnaissance d’image. Elle repose aussi sur les capteurs, la mécanique, le contrôle de la force et la possibilité pour l’utilisateur de reprendre rapidement la commande. Meta et smartARM n’ont pas publié, dans les pages consultées, de résultats cliniques détaillés permettant de comparer ce prototype à des prothèses déjà offertes.
Pourquoi le Québec devrait suivre ce prototype
Au Québec, les prothèses de membres supérieurs font partie des aides techniques reconnues par les programmes publics. La RAMQ précise que son programme pour les appareils suppléant à une déficience physique peut couvrir l’achat, le remplacement et la réparation de certaines prothèses, selon les critères applicables. Les démarches passent par des établissements de réadaptation ou des laboratoires autorisés. Une éventuelle commercialisation de smartARM toucherait donc rapidement des enjeux familiers au réseau québécois : évaluation clinique, ajustement individuel, formation, entretien, protection des données visuelles et admissibilité au remboursement. Une reconnaissance automatique impressionnante en démonstration ne suffirait pas; l’appareil devrait s’intégrer au travail des spécialistes et demeurer fiable dans des cuisines, des ateliers et des lieux publics réels. Le projet mérite néanmoins l’attention parce qu’il déplace une partie du contrôle vers la compréhension visuelle de l’environnement. Si cette approche est validée, elle pourrait réduire le nombre de commandes conscientes nécessaires pour accomplir certains gestes. Pour l’instant, smartARM montre une direction prometteuse, mais encore au stade du prototype bêta.